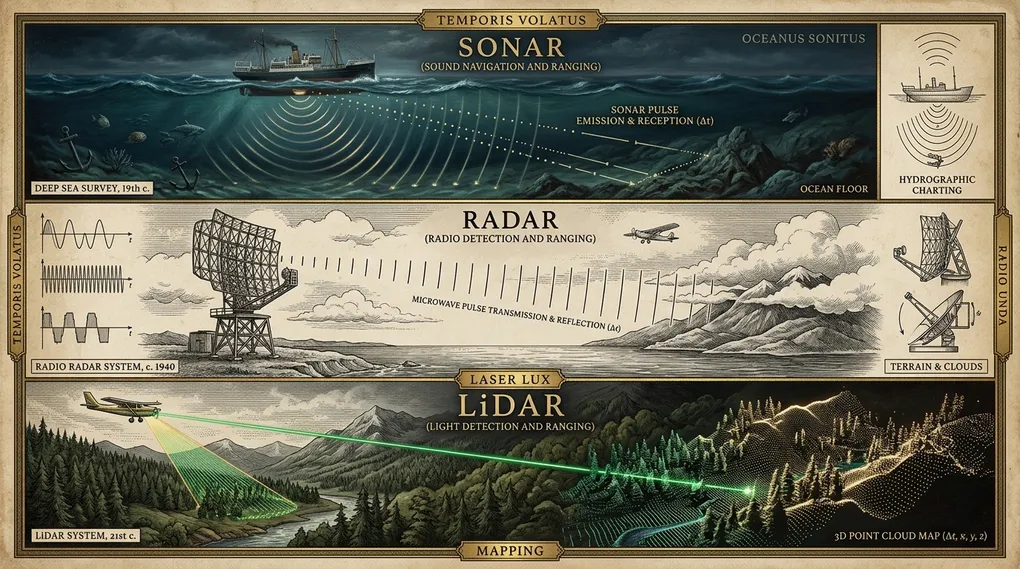
Teledetección Activa por Tiempo de Vuelo (ToF): De la Acústica del Titanic al Láser Cuántico y el Radar Planetario
Índice de contenido8›
A lo largo de la historia de las ciencias naturales, pocas intuiciones han transformado de manera tan radical la relación del ser humano con el espacio circundante como el principio de medir la distancia a través del tiempo. Desde una perspectiva sensorial cotidiana, la vista y el oído parecen ofrecer una percepción inmediata e instantánea del mundo. Sin embargo, en el universo físico toda perturbación ondulatoria —sea una fluctuación electromagnética de fotones o una onda de presión elástica en un fluido— viaja a una velocidad finita y determinada por las propiedades constitutivas del medio. Cuando un emisor artificial interroga activamente su entorno enviando un pulso de energía y aguarda pacientemente el retorno de su eco dispersado, el tiempo transcurrido deja de ser una abstracción cronológica para convertirse en una coordenada geométrica rigurosa.
Este es el fundamento de la teledetección activa por tiempo de vuelo (Time-of-Flight, abreviado ToF). Aunque en la literatura científica contemporánea el público general suele asociarla a los sensores de navegación de los vehículos autónomos o a los módulos de reconocimiento facial de los dispositivos móviles, la técnica representa en realidad una misma epopeya física que hermana a tres gigantes tecnológicos del siglo XX: el SONAR, el RADAR y el LiDAR (junto con su vertiente militar, el LADAR). Desde las gélidas profundidades marinas tras el naufragio del Titanic hasta el mapeo milimétrico de la topografía lunar, el eco artificial ha sido el instrumento con el cual la humanidad aprendió a ver en la oscuridad más absoluta.
La génesis acústica: Paul Langevin y el eco en los abismos oceánicos
A comienzos del siglo XX, el océano continuaba siendo un velo impenetrable. La navegación marítima se guiaba todavía por sondas de plomo con cabos de cáñamo —un método heredado de la antigüedad grecorromana—, y la visibilidad marina terminaba donde moría la tenue luz solar a pocas decenas de metros bajo la superficie. Dos acontecimientos catastróficos obligaron a la física experimental a buscar una solución urgente: el hundimiento del transatlántico RMS Titanic en la noche del 14 de abril de 1912 tras colisionar con un iceberg en la niebla del Atlántico Norte, y la irrupción devastadora de los submarinos de guerra alemanes (Unterseeboote o U-Boote) durante la Primera Guerra Mundial.
En este contexto de conmoción bélica y científica destacó la figura del físico francés Paul Langevin (admirado por su brillantez experimental y cívica al transformar las propiedades piezoeléctricas del cuarzo en el primer transductor de ultrasonidos del mundo, fundando la ecolocalización activa en un momento de crisis continental). Nacido en París en 1872 en el seno de una familia de modestos orígenes artesanos y republicanos en el barrio obrero de Montmartre, Langevin creció bajo las cicatrices sociales de la Comuna de París de 1871. Con una disciplina intelectual formidable, ingresó a la École Municipale de Physique et de Chimie Industrielles de la Ville de Paris (ESPCI), donde tuvo como profesor y mentor a Pierre Curie. Posteriormente se formó en la prestigiosa École Normale Supérieure y pasó un año formativo decisivo en el mítico Laboratorio Cavendish de la Universidad de Cambridge bajo la supervisión de J. J. Thomson, coincidiendo con la efervescencia del descubrimiento de los electrones y los rayos X.

Frente al desafío de detectar icebergs sumergidos, el inventor canadiense Reginald Fessenden había probado en 1914 un oscilador electromagnético acústico capaz de generar ecos en aguas someras. Sin embargo, las frecuencias audibles del aparato de Fessenden (en torno a los 500 Hz) presentaban longitudes de onda de varios metros, lo que provocaba una enorme divergencia angular del haz y un eco difuso incapaz de resolver la dirección o los límites exactos de un obstáculo.
Langevin comprendió que la solución exigía adentrarse en el reino de los ultrasonidos (ultrasons), donde longitudes de onda milimétricas permitirían colimar haces acústicos direccionales como si fuesen rayos de luz. Recurriendo al efecto piezoeléctrico descubierto en 1880 por los hermanos Pierre y Jacques Curie —según el cual ciertos cristales anisótropos generan potencial eléctrico bajo esfuerzo mecánico, y viceversa—, Langevin concibió en 1917 un dispositivo revolucionario: una lámina de diminutos cristales de cuarzo encapsulada entre dos gruesas placas de acero soldadas herméticamente. Al excitar el cristal con un generador de alta frecuencia de tubos de vacío (desarrollado con el apoyo de Lucien Lévy y Constantin Chilowski), la estructura vibraba en resonancia ultrasónica (entre 40 y 100 kHz), emitiendo pulsos acústicos directos hacia la masa de agua.
Cuando este pulso impactaba contra el casco de un submarino o el lecho del río Sena, una porción de la onda mecánica regresaba; al presionar nuevamente el cuarzo, generaba un minúsculo voltaje que, amplificado electrónicamente, permitía registrar el intervalo temporal $\Delta t$ con precisión milimétrica. Aunque el armisticio de 1918 llegó antes del despliegue masivo del invento, la técnica —inicialmente bautizada como sistema ASDIC en Gran Bretaña y más tarde universalizada bajo el acrónimo SONAR (Sound Navigation and Ranging)— inauguró la primera modalidad práctica de teledetección ToF. Por primera vez en la historia, el eco dejaba de ser un mero reflejo poético del sonido («vox clamantis in deserto») para erigirse en un bisturí de exploración oceanográfica.
La conquista del cielo: Watson-Watt y el eco de las microondas (RADAR)
Si en el agua el sonido era el rey indiscutible, la atmósfera aérea planteaba una realidad física diametralmente opuesta. El aire atenúa violentamente las ondas acústicas de alta frecuencia por absorción molecular viscosa, haciendo imposible detectar aeronaves a más de unos pocos kilómetros mediante los primitivos “espejos acústicos” de hormigón que Gran Bretaña ensayaba en su costa meridional. Para sondear la bóveda celeste a gran distancia era imperativo cabalgar sobre las ondas electromagnéticas teorizadas por James Clerk Maxwell y generadas por Heinrich Hertz.
En 1904, el inventor alemán Christian Hülsmeyer (1881–1957) había patentado en Colonia un ingenio precursor denominado Telemobiloskop, diseñado para evitar colisiones entre buques mediante ondas hertzianas de chispa. No obstante, el sistema de Hülsmeyer era continuo y carecía de capacidad de medición precisa de alcance: sonaba una campana cuando había un metal próximo, pero no sabía a qué distancia exacta se encontraba.
La transición al tiempo de vuelo por pulsos electromagnéticos maduró tres décadas después gracias a Sir Robert Alexander Watson-Watt (admirado por su pragmatismo científico y visión estratégica al rechazar las fantasías militares de los rayos mortales para concentrar el esfuerzo del Imperio británico en la localización electromagnética de pulsos, forjando el escudo defensivo que resistió a la Luftwaffe en 1940). Nacido en 1892 en la pequeña localidad de Brechin, en Angus (Escocia), Watson-Watt era descendiente directo del célebre ingeniero James Watt. Cursó estudios en el University College de Dundee, graduándose con honores en ingeniería eléctrica antes de incorporarse a la Oficina Meteorológica de Aldershot, donde investigó el uso de radiogoniómetros para localizar tormentas eléctricas y frentes de relámpagos a centenares de kilómetros.

A comienzos de 1935, el Ministerio del Aire británico consultó formalmente a Watson-Watt sobre la viabilidad de construir un “rayo de la muerte” basado en radioondas capaz de incinerar pilotos o motores de aviación en pleno vuelo. Con un cálculo termodinámico implacable en el reverso de un sobre, Watson-Watt demostró que la potencia energética requerida era tecnológicamente absurda. En su lugar, formuló una contrapropuesta genial: si bien era imposible destruir un avión con radiofrecuencia, era perfectamente viable utilizar la radiación reflejada por su estructura metálica para detectarlo y determinar su distancia con precisión militar.
El 26 de febrero de 1935, en el célebre “experimento de Daventry”, Watson-Watt y su colega Arnold Wilkins emplearon la señal de onda corta de 49 metros transmitida por la antena de la BBC en Daventry. Cuando un bombardero bimotor Handley Page Heyford sobrevoló la zona, el osciloscopio de rayos catódicos acoplado al receptor registró fluctuaciones inequívocas en el haz de electrones causadas por el eco del fuselaje.
El avance definitivo consistió en modular el transmisor en pulsos ultracortos en lugar de emisiones continuas. Entre pulso y pulso, el receptor permanecía en silencio escuchando el eco retrodispersado. La distancia $d$ se determinaba directamente dividiendo el retardo temporal $\Delta t$ medido en el barrido horizontal del tubo catódico por la velocidad de la luz: $$d = \frac{c \cdot \Delta t}{2}$$
Este sistema, bautizado en los Estados Unidos con el acrónimo RADAR (Radio Detection and Ranging), culminó en la red de torres Chain Home, cuya vigilancia electrónica a lo largo del canal de la Mancha despojó a la aviación enemiga del factor sorpresa durante la Batalla de Inglaterra, inaugurando el dominio del radar en la vigilancia aérea, la meteorología Doppler y la navegación marítima.
La llegada del haz coherente: El láser, LiDAR y LADAR
A pesar de la supremacía del radar en la atmósfera, las microondas se enfrentan a un límite geométrico impuesto por la difracción. Debido a que sus longitudes de onda se miden en centímetros o milímetros, enfocar el haz en un ángulo extremadamente estrecho exige antenas parabólicas monumentales. Era imposible utilizar ondas de radio para discriminar los cables de alta tensión de una torre eléctrica, perfilar la silueta de un vehículo a ras de suelo o penetrar selectivamente entre las hojas de un dosel selvático. Hacía falta descender varios órdenes de magnitud en el espectro electromagnético hacia la luz visible e infrarroja.
La oportunidad cristalizó en mayo de 1960, cuando el físico estadounidense Theodore Maiman encendió en los Hughes Research Laboratories el primer láser funcional del mundo, empleando un cilindro de rubí sintético excitado por una lámpara de destello helicoidal. El láser no emitía luz caótica e incoherente como una bombilla, sino un haz monocromático, espacialmente coherente y de bajísima divergencia angular.
Apenas un año después, en 1961, el ingeniero Malcolm Stitch y su grupo de investigación en Hughes Aircraft ensamblaron el primer telémetro láser de la historia, al que denominaron Colidar (Coherent Light Detection and Ranging). El término evolucionó rápidamente hacia el acrónimo LiDAR (Light Detection and Ranging). Disparando pulsos luminosos de nanosegundos en longitudes de onda micrométricas ($\lambda \approx 1064\text{ nm}$ o $905\text{ nm}$ en el infrarrojo cercano), el LiDAR multiplicó la resolución espacial del radar tradicional por varios órdenes de magnitud: donde el radar distinguía un área de cien metros, el láser perfilaba milímetros.
En el ámbito militar y aeroespacial estadounidense (DARPA, Fuerza Aérea y NASA), el término adoptado con frecuencia fue LADAR (Laser Detection and Ranging), utilizado para distinguir los sistemas de guiado terminal, búsqueda y rescate de blancos (target acquisition) y reconocimiento táctico tridimensional que emplean láseres coherentes de pulso ultracorto. Técnicamente, LiDAR y LADAR son la misma tecnología, variando únicamente su denominación según el contexto civil o castrense.
Uno de los hitos más deslumbrantes del tiempo de vuelo óptico ocurrió durante las misiones lunares Apolo 11, 14 y 15. Los astronautas depositaron en el suelo lunar paneles de retrorreflectores de prismas de cuarzo en esquina (Corner Cube Retroreflectors). Desde observatorios terrestres como el McDonald Observatory en Texas y el Observatoire de la Côte d’Azur en Francia, astrónomos dispararon pulsos láser de alta energía hacia los reflectores lunares. Al cronometrar un tiempo de vuelo de aproximadamente 2,56 segundos para el viaje de ida y vuelta: $$d_{\text{Luna}} \approx \frac{c \cdot (2{,}564\text{ s})}{2} \approx 384,400\text{ km}$$ la ciencia logró determinar la distancia a la Luna con una precisión de milímetros, demostrando que nuestro satélite se aleja de la Tierra a una velocidad de $3{,}8\text{ centímetros por año}$ debido a la fricción de marea.
La física matemática del Tiempo de Vuelo (ToF)
Bajo la aparente simplicidad del rebote temporal subyace un edificio matemático riguroso que gobierna el rendimiento, la resolución y los límites termodinámicos de todo sensor activo ToF.
1. Ecuación fundamental y velocidad en el medio
La distancia al blanco $d$ obedece a la relación cinemática de ida y vuelta: $$d = \frac{v \cdot \Delta t}{2}$$
La velocidad de propagación $v$ depende críticamente de la naturaleza de la onda y del medio que atraviesa:
- Para ondas electromagnéticas (Radar y LiDAR): $$v = \frac{c_0}{n}$$ donde $c_0 = 299,792,458\text{ m/s}$ es la velocidad de la luz en el vacío y $n$ es el índice de refracción del medio atmosférico ($n \approx 1{,}00029$ en aire estándar a nivel del mar).
- Para ondas acústicas (Sonar): $$v_s = \sqrt{\frac{K_s}{\rho}}$$ donde $K_s$ es el módulo de elasticidad volumétrica adiabática del fluido y $\rho$ su densidad de masa. En el agua de mar, la velocidad del sonido no es constante: varía en función de la temperatura $T$, la salinidad $S$ y la presión hidrostática o profundidad $z$ (gobernada por ecuaciones empíricas como la formulación de Mackenzie o Chen-Millero), oscilando típicamente entre $1,480\text{ y }1,540\text{ m/s}$.
2. Resolución axial de distancia ($\Delta R$)
La capacidad de un sensor ToF para distinguir dos objetos situados en la misma línea visual pero separados ligeramente en distancia viene dada por la duración temporal del pulso emitido $\tau$: $$\Delta R = \frac{v \cdot \tau}{2}$$
Por el principio de incertidumbre de Fourier en análisis armónico, la duración temporal está inversamente relacionada con el ancho de banda espectral $B$ del pulso ($\tau \approx 1/B$), de donde se desprende: $$\Delta R = \frac{v}{2 B}$$
- En el radar tradicional: Un pulso sin modulación de $\tau = 1,\mu\text{s}$ produce una resolución de alcance grosera de $\Delta R \approx 150\text{ metros}$.
- En el LiDAR moderno: Pulsos láser picosegundos o nanosegundos ($\tau \approx 1\text{ ns}$) alcanzan resoluciones milimétricas o centimétricas: $$\Delta R = \frac{3 \times 10^8\text{ m/s} \times 10^{-9}\text{ s}}{2} = 0{,}15\text{ m} = 15\text{ cm}$$
Para evitar el dilema de tener que emitir pulsos infinitesimales con energías extremadamente reducidas, los radares y sonares modernos emplean la compresión de pulso mediante modulación lineal de frecuencia (Chirp). El pulso se emite largo en el tiempo pero barriendo un amplio rango de frecuencias, y al recibirse se somete a un filtro de correlación cruzada (Matched Filter), colapsando matemáticamente el eco en una función delta estrecha que restaura la resolución fina sin sacrificar potencia transmitida.
3. Cinemática y Efecto Doppler
Si el objetivo reflector posee una componente de velocidad radial no nula $v_r$ respecto al sensor, la frecuencia de la onda recibida $f_r$ sufre un desplazamiento Doppler $\Delta f$: $$\Delta f = f_r - f_0 \approx \frac{2 v_r f_0}{v}$$ donde $f_0$ es la frecuencia portadora transmitida. Al medir simultáneamente el retardo de fase y el corrimiento espectral, los radares meteorológicos Doppler determinan la velocidad del viento en tornados, los sonares miden la derrota de un submarino y los sistemas LiDAR coherentemente heterodinados calculan la aceleración de vehículos circundantes.
4. La penalización del alcance: La ecuación del rango
La potencia que regresa al receptor ($P_r$) desde un blanco puntual situado a distancia $R$ decae con la cuarta potencia del alcance ($R^{-4}$): $$P_r = \frac{P_t \cdot G_t \cdot A_r \cdot \sigma}{(4\pi)^2 \cdot R^4} \cdot \eta_{\text{medio}}$$ donde $P_t$ es la potencia transmitida, $G_t$ la ganancia directiva de la antena/óptica, $A_r$ el área de apertura del receptor, $\sigma$ la sección eficaz de retrodispersión (Cross-Section) del blanco, y $\eta_{\text{medio}}$ el factor de atenuación exponencial del entorno.
Esta caída geométrica a la cuarta potencia representa uno de los límites físicos más severos de la ingeniería: doblar el alcance de detección de un blanco exige multiplicar por dieciséis la potencia del transmisor o incrementar exponencialmente la sensibilidad del receptor fotónico o acústico.
Laboratorio interactivo: Banco de pruebas de tiempo de vuelo y física de ondas
Experimenta de forma interactiva con los tres regímenes de propagación (acústico submarino, electromagnético en aire y coherente óptico). Puedes arrastrar el blanco o ajustar la distancia y la velocidad radial para observar en tiempo real el retardo de ida y vuelta ($\Delta t$), el corrimiento Doppler ($\Delta f$), la atenuación geométrica por la ley de la cuarta potencia ($R^{-4}$) y la respuesta en el osciloscopio analógico de rayos catódicos:
La Gran Trifecta: ¿Por qué la naturaleza exige tres instrumentos distintos?
A menudo surge la pregunta: si todos estos instrumentos operan bajo el mismo principio de tiempo de vuelo, ¿por qué no existe un único sensor universal? La respuesta reside en las leyes de dispersión y absorción electromagnética y acústica impuestas por la física de la materia:
| Parámetro | SONAR | RADAR | LiDAR / LADAR |
|---|---|---|---|
| Portadora física | Onda elástica de presión (Sonido) | Microondas electromagnéticas | Fotones ópticos coherentes (Láser) |
| Longitud de onda ($\lambda$) | Milímetros a metros | Milímetros a centímetros ($\sim 1\text{ mm} - 1\text{ m}$) | Nanómetros ($\sim 532 - 1550\text{ nm}$) |
| Velocidad ($v$) | $\sim 1,500\text{ m/s}$ (en agua de mar) | $\sim 300,000\text{ km/s}$ (en el vacío/aire) | $\sim 300,000\text{ km/s}$ (en el vacío/aire) |
| Medio hegemónico | Océano e hidrósfera profunda | Atmósfera densa y espacio | Superficie terrestre, dosel y robótica |
| Resolución angular | Media / Baja | Media (angulares de grados) | Extrema (milirradianes / centimétrica) |
| Inmunidad ambiental | Insensible a la turbidez marina | Atraviesa lluvia, niebla, humo y nubes | Sensible a niebla espesa y lluvia torrencial |
La soberanía abisal del SONAR
El agua salada es un medio conductor iónico ($\sigma \approx 4\text{ S/m}$). Para los campos electromagnéticos, el océano actúa como una jaula de Faraday colosal: las ondas de radio y la luz se atenúan exponencialmente a los pocos metros debido a las corrientes de Foucault inducidas en el agua conductora. En cambio, las ondas acústicas longitudinales encuentran en el agua un medio casi incompresible y elástico excepcional.
A través del canal SOFAR (Sound Fixing and Ranging Channel) —una capa oceánica situada entre los 600 y 1.200 metros de profundidad donde la temperatura y la presión crean un mínimo local en el perfil de velocidad del sonido—, el océano actúa como una guía de ondas acústica natural. Los pulsos sonoros quedan refractados perpetuamente hacia el centro del canal sin tocar la superficie ni el fondo, permitiendo que una señal de baja frecuencia viaje miles de kilómetros a través de cuencas oceánicas enteras («abyssus abyssum invocat»).
La inmunidad atmosférica del RADAR
En la atmósfera terrestre, la luz visible sufre una severa dispersión de Rayleigh frente a gotas de lluvia, partículas de hollín y nubes densas, cuya intensidad crece de forma inversamente proporcional a la cuarta potencia de la longitud de onda ($\propto \lambda^{-4}$). Las microondas del radar, con longitudes de onda miles de veces mayores que las partículas hidrometeorológicas, eluden casi por completo esta dispersión. Esto convierte al radar en el vigía insustituible para el control del tráfico aéreo intercontinental, el seguimiento satelital de tifones y el mapeo de superficies planetarias permanentemente cubiertas de nubes opacas, como la superficie de Venus cartografiada por la sonda Magallanes.
El bisturí tridimensional del LiDAR
Allí donde el radar entrega una mancha difusa en pantalla, el LiDAR esculpe la realidad. Al proyectar cientos de miles de pulsos por segundo con divergencias minúsculas, el sensor captura geometrías con precisión milimétrica. Como se comprobó recientemente en los descubrimientos arqueológicos del Valle del Upano en la Amazonía ecuatoriana, un haz láser colimado es capaz de filtrarse por los intersticios microscópicos entre hojas y ramas de una selva densa: mientras los primeros retornos registran la cúpula arbórea, los últimos ecos tocan el suelo firme, permitiendo despojar virtualmente a la jungla de su follaje y desenterrar calzadas y plataformas urbanas milenarias.
Síntesis histórica: La geometría de la percepción
Desde que Paul Langevin laminó sus primeros cristales de cuarzo en las aguas del Sena hasta los sensores ToF en estado sólido (Solid-State LiDAR) que hoy guían la navegación de sondas espaciales sobre asteroides, el principio rector de la teledetección activa por tiempo de vuelo ha permanecido inalterado: interrogar al mundo con un pulso y medir la distancia cronometrando el eco.
La evolución coordinada del SONAR, el RADAR y el LiDAR no obedece a modas técnicas, sino a la íntima armonía entre las leyes de la física ondulatoria y los medios que componen nuestro planeta. El sonido conquistó las profundidades abisales del mar donde la luz se apaga; las microondas dominaron la inmensidad de la atmósfera y el mal tiempo; y el láser afinó la mirada de la ciencia para convertir la luz en una regla milimétrica capaz de medir la deriva de los continentes, la altura del dosel vegetal y la órbita de los mundos vecinos. En cada pulso emitido y en cada eco recibido, el ingenio humano continúa transformando el vuelo silencioso del tiempo en la cartografía exacta de la realidad.
Fuentes bibliográficas y documentales verificadas
- NOAA National Ocean Service: What is lidar? (Light Detection and Ranging applications, coastal mapping, and forestry sensors). noaa.gov/facts/lidar.html
- NASA Earth Observatory: Lidar in the Wake of the Storm: Airborne remote sensing technology for high-resolution topographical models. science.nasa.gov/earth/earth-observatory/lidar-in-the-wake-of-the-storm/
- Wikipedia — Time-of-flight: Physical principles of active time-of-flight ranging, velocity estimation, and optical/acoustic sensor architectures. en.wikipedia.org/wiki/Time-of-flight
- Wikipedia — Radar: History and physics of radio detection and ranging, from Hülsmeyer and Watson-Watt to pulsed Doppler systems. en.wikipedia.org/wiki/Radar
- Wikipedia — Sonar: Acoustic wave propagation in fluid media, Paul Langevin’s piezoelectric transducer, and SOFAR channel physics. en.wikipedia.org/wiki/Sonar
- Wikipedia — Lidar: Optical remote sensing fundamentals, Malcolm Stitch’s Colidar, and lunar laser ranging experiments. en.wikipedia.org/wiki/Lidar